
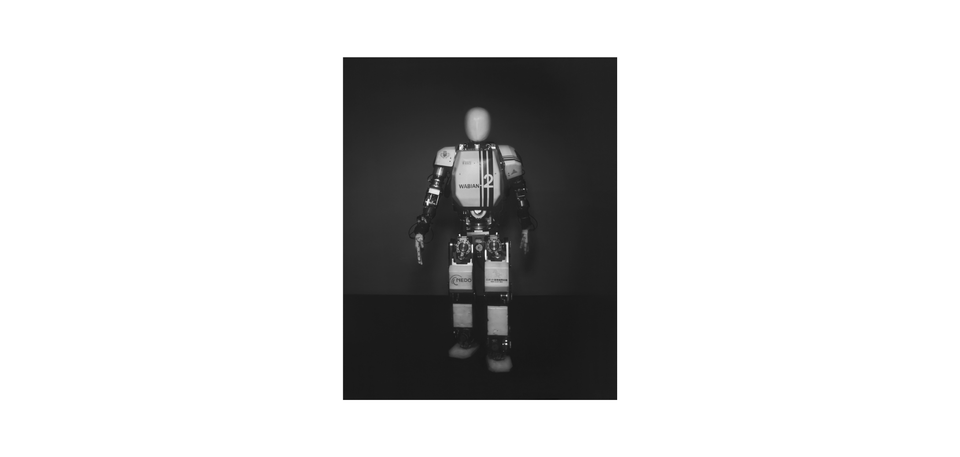
Roboter Wabian
WABIAN-R, Institut für humanoide Robotik der Waseda-Universität, Japan
WABIAN-R ist ein zweibeiniger, autonomer humanoider Roboter, der vom Humanoid Robotics Institute der Waseda-Universität in Japan entwickelt wurde. Der Roboter wurde entwickelt, um die Laufdynamik des Menschen nachzuahmen, und wird häufig als Bewegungssimulator zum Testen von Geräten und Übungen für die physische Rehabilitation eingesetzt. Die WABIAN-Roboter sind auf einzigartige Weise so konstruiert, dass sie ihre Knie strecken und mit einer umgekehrten Pendelbewegung laufen können – derselben biomechanischen Methode, die Menschen beim Gehen anwenden –, wodurch sie sich vorwärts, rückwärts und seitwärts bewegen können. Das Projekt, das insbesondere von Professor Atsuo Takanishi geleitet wird, liefert wichtige kinematische Daten für Ingenieure, die an medizinischen Geräten und Rehabilitationsgeräten arbeiten.