
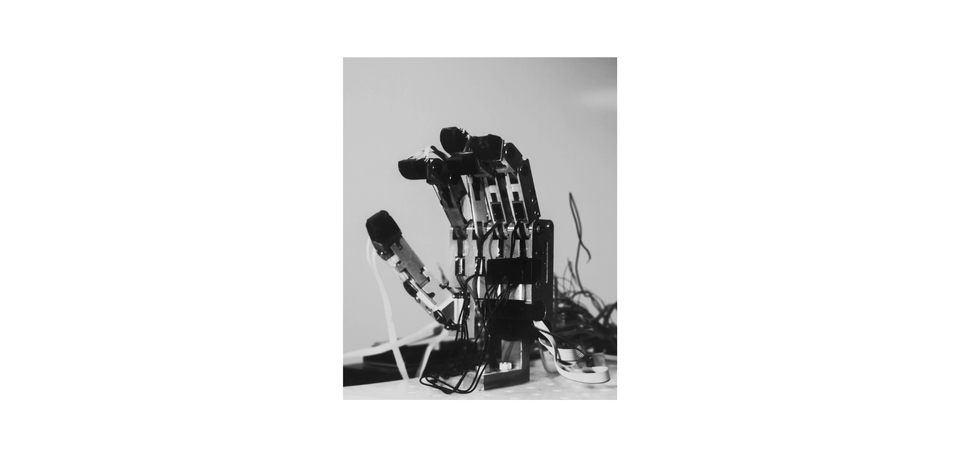
Roboter „UT-Hand II“
Kontakt
Unteraktiverte Handprothese mit nachgiebiger Steuerung – Projekt „UT-hand II“, MyoPro, Universität Twente, RaM, UTWENTE
Das „Robotics and Mechatronics (RaM)-Labor der Universität Twente hat die „UT Hand I“ entwickelt, eine innovative Prothesenhand, bei der die Fingerspitzen mit Sensoren ausgestattet sind. Dadurch kann die Hand wahrnehmen, ob sie etwas festhält, sodass alltägliche Greifbewegungen mit minimalem Steuerungsaufwand ausgeführt werden können. Die Forschung des RaM-Labors zu unterangetriebenen, flexiblen Prothesen konzentriert sich vor allem auf die Synergie zwischen minimaler Steuerung und elektromyografischer (EMG) Überwachung, um das menschliche Greifen nachzuahmen.