
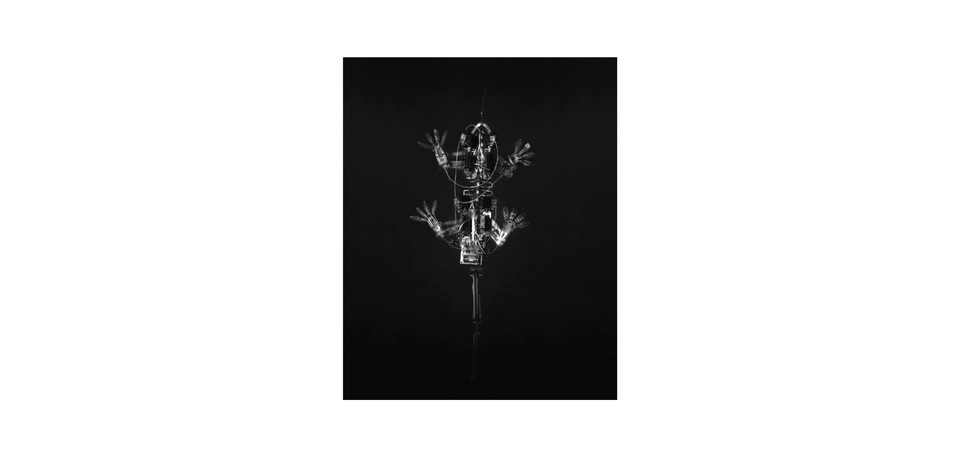
Roboter Gecko
Vom Gecko inspirierter Roboter. Mark R. Cutkosky, Biomimetics and Dextrous Manipulation Lab, USA
Geckos sind für ihre bemerkenswerte Kletterfähigkeit bekannt, die sie vor allem ihren speziellen Haftfüßen verdanken. Inspiriert von diesen Eigenschaften wurden geckoähnliche Roboter für risikoreiche Aufgaben wie Such- und Rettungsaktionen entwickelt. Während sich der Großteil der Forschung auf die Haftkraft der Fußsohlen konzentriert hat, untersucht diese Studie die wichtige Rolle des Schwanzes bei der Verbesserung der Kletterleistung. Mithilfe von Simulationen und Experimenten haben die Forscher ein dynamisches Klettermodell sowie eine Plattform zur Kraftmessung entwickelt, um die Auswirkungen des Schwanzes zu bewerten. Die Ergebnisse zeigen, dass der Schwanz das Gleichgewicht, die Stabilität und die Manövrierfähigkeit des Roboters erheblich verbessert, was wertvolle Erkenntnisse für die Konstruktion und Optimierung zukünftiger Kletterroboter liefert.